توضیحات
مسترکلاس رباتیک مدرن از مکانیک تا کنترل
نام دوره : Modern Robotics: Mechanics, Planning, and Control Specialization
پیشنیازها
ریاضیات سال اول دانشگاهی (مهندسی و علوم پایه): تسلط بر حساب دیفرانسیل و انتگرال چندمتغیره، جبر خطی (ماتریسها، بردارها، مقادیر ویژه) و فیزیک مکانیک نیوتنی.
آشنایی با یکی از زبانهای محاسباتی مهندسی: توانایی کدنویسی الگوریتمها در زبان پایتون (Python)، متلب (MATLAB) یا متمتیکا (Mathematica).
رایانه شخصی استاندارد (ویندوز، مک یا لینوکس): توانایی نصب و اجرای شبیهساز رایگان و میانپلتفرمی رباتیک V-REP (CoppeliaSim).
انگیزه و پشتکار برای درک مدلسازی عمیق ریاضی: تمایل به بازنویسی معادلات، حل مسائل ریاضیاتی بدون سادهسازیهای مفرط و پیادهسازی گامبهگام کتابخانه کدهای نرمافزاری رباتیک.
توضیحات:
چرا تخصص «رباتیک مدرن» دانشگاه نورثوسترن آمریکا تحت هدایت پروفسور کوین لینچ (Kevin Lynch) به عنوان استاندارد طلایی آکادمیک در سراسر جهان شناخته میشود؟
بیشتر دورههای مقدماتی، محاسبات رباتیک را به روشهای سنتی و پر از تکینگی (Singularities) نظیر زوایای اویلر یا پارامترهای دناویت-هارنبرگ (DH) محدود میکنند.
در نقطه مقابل، این برنامه ۶ دورهای بر پایه فرمولبندی مدرن هندسه دیفرانسیل، تئوری پیچش (Screw Theory) و گروههای لی ($SE(3)$ و $SO(3)$) بنا شده است؛ همان رویکرد پیشرفته و ظریفی که بازوهای صنعتی مدرن، سیستمهای جراحی رباتیک و رباتهای متحرک خودران بر پایه آن کنترل میشوند.
این مجموعه ۶ مرحلهای، معادل محتوای دو ترم کامل دانشگاهی در مقطع کارشناسی ارشد مهندسی مکانیک، برق یا مکاترونیک است.
در جریان این دوره، شما از مفاهیم فضای پیکربندی (C-Space) و نگاشتهای فضایی عبور کرده، سینماتیک مستقیم و معکوس زنجیرههای باز و بسته را با فرمول نمایی فرمولبندی میکنید، ماتریسهای جرم و نیروهای کریولیس دینامیک را شبیهسازی مینمایید و کنترلرهای پیشرفته فیدبک و فیدفوروارد را میسازید.
اوج این مسیر در دوره ششم و پروژه پایانی (Capstone) رقم میخورد؛ جایی که کدهای خود را برای کنترل هماهنگ یک ربات پلتفرم متحرک با چرخهای مکانوم مجهز به بازوی ۵ درجه آزادی (KUKA youBot) درون شبیهساز سهبعدی V-REP برای اجرای دقیق تسک جابهجایی اشیا (Pick-and-Place) به کار میگیرید.
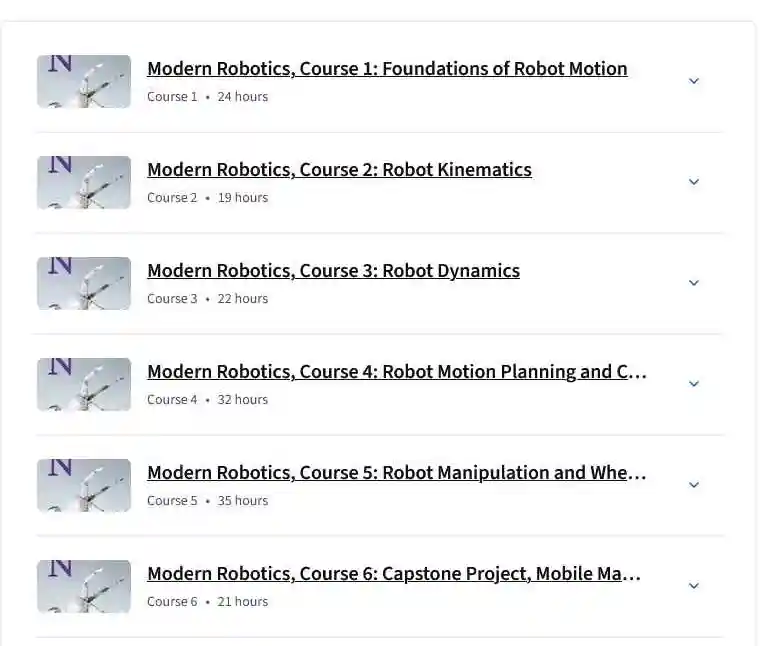
سرفصلهای تخصصی و مهارتهای کسبشده (در قالب ۶ دوره تخصصی)
دوره ۱ — پایههای بنیادین حرکت ربات (Foundations of Robot Motion):
تعریف دقیق فضای پیکربندی (Configuration Space – C-Space)، درجات آزادی (DoF) و فرمول گروبلر.
نمایش ریاضی دوران و انتقال اجسام صلب در فضای سهبعدی با گروههای لی ویژه متعامد $SO(3)$ و اقلیدسی $SE(3)$.
چرخشها، بردارهای پیچشی (Twists)، ماتریسهای پادمتفارن و فرمول نمایی چرخشها (Exponential Coordinates).
دوره ۲ — سینماتیک رباتیک مدرن (Robot Kinematics):
فرمول حاصلضرب نماییها (Product of Exponentials – PoE) برای سینماتیک مستقیم زنجیرههای سینماتیکی باز.
ژاکوبین فضایی و ژاکوبین بدنه، سرعتهای سینماتیکی و بیضیگونهای دسترسی و سرعت.
استاتیک رباتیک، نیروهای تعمیمیافته (Wrenches) و نگاشت نیروها.
الگوریتمهای سینماتیک معکوس تحلیلی و عددی (نیوتن-رافسون) و آنالیز سینماتیک مکانیزمهای حلقه بسته.
دوره ۳ — دینامیک بازوهای رباتیک (Robot Dynamics):
استخراج معادلات حرکت با روش اویلر-لاگرانژ و درک فیزیکی ماتریس اینرسی، گشتاورهای کریولیس و گرانش.
الگوریتم بازگشتی نیوتن-اویلر (Recursive Newton-Euler) در مختصات پیچشی برای شبیهسازی زمان واقعی.
دینامیک در فضای کار (Task Space Dynamics) و توسعه شبیهساز دینامیکی کامل بازوهای چندمفصله.
دوره ۴ — برنامهریزی مسیر و کنترل حرکت (Motion Planning and Control):
تولید مسیرهای نرم در فضای مفصلی و کارتزین با پلینومهای زمانی.
الگوریتمهای برنامهریزی مسیر عاری از برخورد در میان موانع: گرافهای دیداری، میدانهای پتانسیل، نقشههای تصادفی (PRM) و درختهای جستجوی تصادفی سریع (RRT).
طراحی کنترلرهای فیدبک خطی، کنترل خطیساز فیدبک (Computed Torque Control) و کنترل نیرو/امپدانس در حضور اغتشاشات.
دوره ۵ — دستکاری رباتیک و رباتهای متحرک چرخی (Manipulation & Wheeled Mobile Robots):
فیزیک تماس و دستکاری اجسام صلب، مخروط اصطکاک کلمب و تحلیل چنگشهای فرمبسته و نیروبسته (Form and Force Closure).
مدلسازی سینماتیکی رباتهای متحرک غیرهولونومیک (دیفرانسیلی، چرخهای همهجهته مکانوم و پلتفرمهای Omnidirectional).
دوره ۶ — پروژه جامع Capstone در مانیپولاسیون متحرک (Mobile Manipulation):
توسعه یک سیستم کامل نرمافزاری از صفر برای مانیپولاتور متحرک چرخدار KUKA youBot.
برنامهریزی یکپارچه مسیر پایه متحرک و مفصلهای بازو برای برداشتن یک شیء و انتقال بدون برخورد آن به مقصد.
تست و اعتبارسنجی الگوریتمهای کنترل فیدفوروارد و فیدبک حلقه بسته در محیط شبیهساز V-REP با رسم دادههای خطا و انیمیشن سهبعدی.
چرا باید در دوره مسترکلاس رباتیک مدرن از مکانیک تا کنترل شرکت کنید؟
تسلط بر تئوری مدرن پیچش (Screw Theory) بدون نیاز به پارامترهای پرخطای DH: فراگیری ساختار محاسباتی ماتریسی که توسط برترین آزمایشگاههای تحقیقاتی MIT، استنفورد و ETH زوریخ به کار میرود.
ایجاد یک کتابخانه نرمافزاری رباتیک واقعی و ماژولار: پیادهسازی توابع به زبان پایتون یا متلب که مستقیماً روی بازوهای صنعتی فیزیکی (مانند Universal Robots، KUKA و Franka Emika) قابل اجرا هستند.
آمادگی کامل برای مقطع کارشناسی ارشد و مصاحبههای تخصصی رباتیک: آموزش کامل مباحثی که متقاضیان را برای مصاحبههای مهندس کنترل و هدایت ربات در شرکتهای هایتک آماده میکند.
دوره مسترکلاس رباتیک مدرن از مکانیک تا کنترل برای چه کسانی مناسب است؟
دانشجویان و فارغالتحصیلان مهندسی مکانیک، برق، مکاترونیک و هوافضا: کسانی که میخواهند تئوریهای انتزاعی ریاضی و دینامیک را به الگوریتمهای اجرایی سیستمهای فیزیکی تبدیل کنند.
مهندسان نرمافزار و کامپیوتر: برنامهنویسانی که قصد دارند وارد حوزه رباتیک خودمختار و الگوریتمهای حرکتی سیستمهای سختافزاری شوند.
پژوهشگران و متقاضیان اپلای در دانشگاههای برتر جهان: افرادی که به دنبال تسلط بر سرفصلهای پیشرفته برای گذراندن موفق دورههای تحصیلات تکمیلی رباتیک هستند.
مهندسان شاغل در صنایع اتوماسیون و رباتیک صنعتی: متخصصانی که نیازمند درک عمیق پشتصحنه کنترلرهای ربات، جلوگیری از برخورد و بهینهسازی مسیرها در خطوط تولید هستند.


یودمی ایران –
دوره درخواستی خود را از راه های ارتباطی درخواست کنید